微控制器单元(MCU) 微控制器单元是ESC的核心部分,它负责处理来自飞行控制器的信号,并根据这些信号生成相应的PWM波形以驱动无刷电机。常见的微控制器有Atmel
AVR系列、ARM
Cortex-M系列等。微控制器的性能参数,如处理速度、内存容量等,会影响到ESC的整体性能表现。因此,在选择ESC时,需要考虑微控制器的性能是否满足实际应用需求。 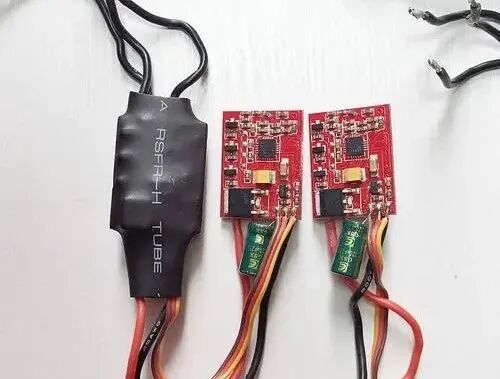
电源调节器(BEC) 电源调节器(简称BEC)负责将电池输出的直流电压转换为稳定的输出电压,供给飞行控制器、接收器等其他电子设备。通常分为线性BEC和开关式BEC两种类型。 线性BEC通过线性稳压器实现电压调节,优点是输出电压较稳定、噪声小,但缺点是效率较低、散热问题较严重。开关式BEC利用开关电源技术进行电压调节,优点是效率高、散热问题较小,但缺点是输出电压可能存在波动、噪声较大。根据实际应用需求选择合适的BEC类型至关重要。 动力驱动电路 动力驱动电路负责根据微控制器生成的PWM波形对无刷电机进行驱动。主要由MOSFET(金属氧化物半导体场效应管)或IGBT(绝缘栅双极晶体管)等功率半导体元件构成。 MOSFET和IGBT在电压、电流、频率等方面有各自的优势与局限,需要根据实际应用场景选择合适的元件。例如,在低电压、高电流场景下,MOSFET通常具有较低的导通损耗和较快的开关速度;而在高电压、大功率场景下,IGBT则具有更高的安全工作区和更低的漏电流。 输入/输出接口 ESC需要与多个设备相连,因此需要提供若干输入/输出接口。主要包括: - 电源输入线:用于连接电池,为ESC和无人机其他部件提供直流电源。 - 输出线:用于连接无刷电机,将微控制器生成的PWM波形传递给电动机。 - 信号线:用于连接飞行控制器,接收并处理来自控制器的指令信号。 这些接口需要满足一定的设计规范,以确保插座之间的兼容性与可靠性。例如,电源线需要具有足够的承载能力,以防止电流过大导致线路损坏或火灾;信号线则需要遵循相应的通信协议,如PWM、PPM、I2C等。 反馈检测电路 为实现对无刷电机的精确控制,ESC需要实时监测电机的状态(如转速、温度等),并将这些信息反馈给微控制器。常见的反馈检测方法包括霍尔传感器、磁阻传感器和感应式传感器等。 反馈检测电路的设计会影响到无人机电子调速器的性能表现,如响应速度、稳定性等。因此,在选择ESC时,需要评估其反馈检测电路的性能参数,如信号采样频率、分辨率等。 保护电路 ESC中的保护电路主要用于确保设备和无人机的安全运行。常见的保护功能包括: - 过流保护:当电流超过设定阈值时,自动降低输出功率,防止元件损坏。 - 过热保护:当温度超过设定阈值时,自动降低输出功率,防止过热损坏。 - 低电压保护:当输入电压低于设定阈值时,自动切断输出,以保护电池和其他设备。 这些保护功能可以提高无人机的安全性和稳定性。在选择ESC时,应充分考虑其保护电路的设计和性能参数,如保护阈值、响应时间等。 通信接口(可选) 部分ESC支持与飞行控制器之间的双向通信,例如实时传输电机转速、温度等信息,以便进行更精细的控制。常见的通信协议有I2C、UART和CAN等。 通信接口的设计需要满足一定的互操作性和易用性要求。在选择具有通信接口的ESC时,应确保其与飞行控制器之间的兼容性,并评估通信性能参数,如通信速率、纠错能力等。 散热器 散热器用于散发MOSFET或IGBT产生的热量,防止元件过热损坏。通常采用铝制或铜制的金属散热片,具有较高的导热性能。 散热器的设计需要考虑散热效果与空间占用之间的平衡。在选择ESC时,应评估其散热器的性能参数,如散热面积、散热系数等,并根据实际应用场景和无人机的安装空间选择合适的产品。 无人机电子调速器(ESC)是无人机系统中的关键部件,它负责接收飞行控制器的信号并驱动无刷电机。本文从微控制器单元、电源调节器、动力驱动电路、输入输出接口、反馈检测电路、保护电路、通信接口、固件以及散热器等九个方面详细介绍了ESC的硬件组成。 在选择ESC时,应根据实际应用需求和无人机规格,综合考虑各部分的性能参数和设计特点。例如,对于高性能竞速无人机,需要选择具有高性能微控制器、高效率动力驱动电路和优秀散热性能的ESC;而对于航拍无人机,则需要重点关注电源调节器的稳定性和通信接口的兼容性等。 此外,在使用和维护ESC过程中,还需要注意遵循相应的安全规范和操作指南,以确保无人机的安全运行和持久性能。 |


